オビディエンス基礎トレーニング
今日のうららちゃんのレッスンは、FIELDで現時点でのコマンドへの理解や実行性を確認しながらCDⅠの基礎となるコマンドのトレーニングを行いました。
脚側行進
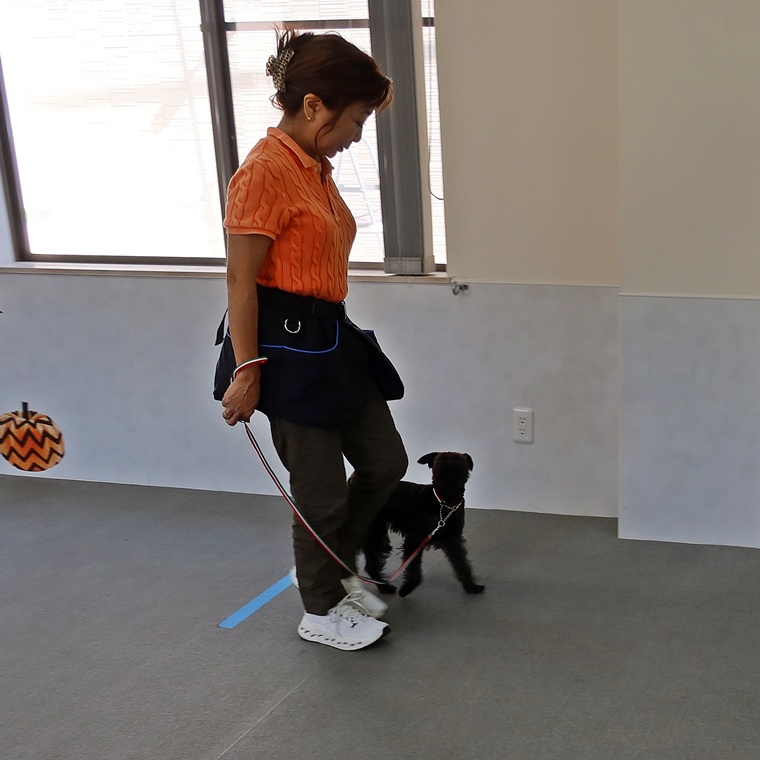
うららちゃんの脚側行進については、これまでスタート時に指導手との同調性が不安定になることが課題でしたが、前回のレッスンと比較すると、指導手と一緒に動こうとする意識が少しずつ高まってきています。特に、脚側停座から最初の1歩を踏み出す際に、指導手の動きを意識して同調できるようになってきていることは、良い変化です。今後は、この良い反応を更に安定させ、紐付き脚側行進だけではなく、紐なし脚側行進でも同じように指導手への集中と正しい脚側位置を維持できるようにしていきましょう。紐の有無によって動きや集中力に差が出ないようにするためにも、最初の1歩の基準を明確にし、短い距離でも正しい同調性を維持できたことをシッカリ誉めながら、段階的にステップアップしていくことが大切です。
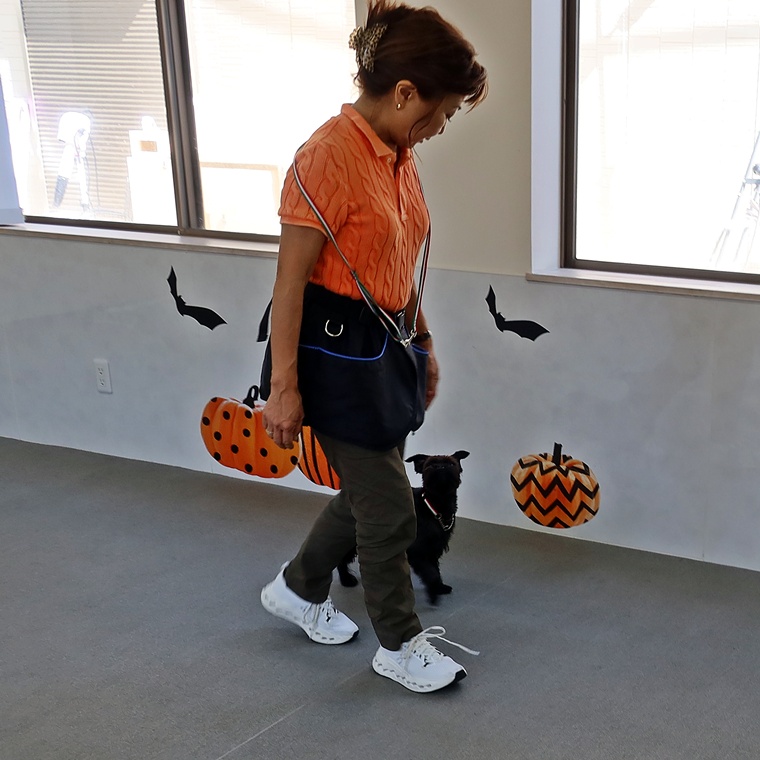
また、指導手の声掛けについても注意が必要です。正しい行動に対して誉め言葉を使うことは問題ありませんが、必要以上にうららちゃんの名前を呼んだり、コマンド以外の言葉を繰り返しかけたりしないようにしましょう。声掛けが多くなりすぎると、うららちゃんが指導手の言葉を待つようになったり、どの言葉に反応すれば良いのかが曖昧になったりする可能性があります。大切なのは、必要なコマンドを明確に伝え、その後はうららちゃん自身が指導手の動きに意識を向け、自発的に同調できるようにすることです。指導手は、うららちゃんの動きを良く観察し、正しい行動ができた瞬間に適切な誉め言葉でフィードバックすることを意識していきましょう。今後も、スタート時の同調性を更に高めながら、紐付き・紐なしのどちらでも安定した脚側行進ができるようにするとともに、指導手の声掛けや誉めるタイミングについても一貫した対応を心掛けていきましょう。
招呼・伏臥・立止
うららちゃんの招呼については、以前と比較するとコマンドに対する反応速度が少し遅くなっている傾向が見られますので、改めて指導手の元へ素早く戻ることへの意欲と期待感を高めていきましょう。特に、招呼ではコマンドに対して迷わず反応し、スピード感を持って指導手の元へ戻ることが重要です。反応が良かった際には適切なタイミングでシッカリ誉め、素早く戻ることへの意識を強化していきましょう。
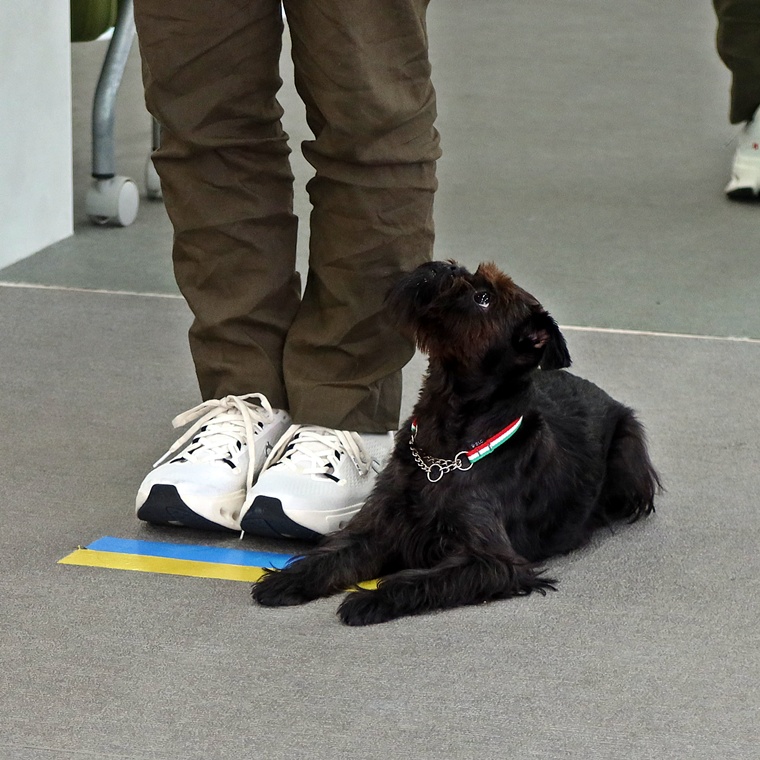
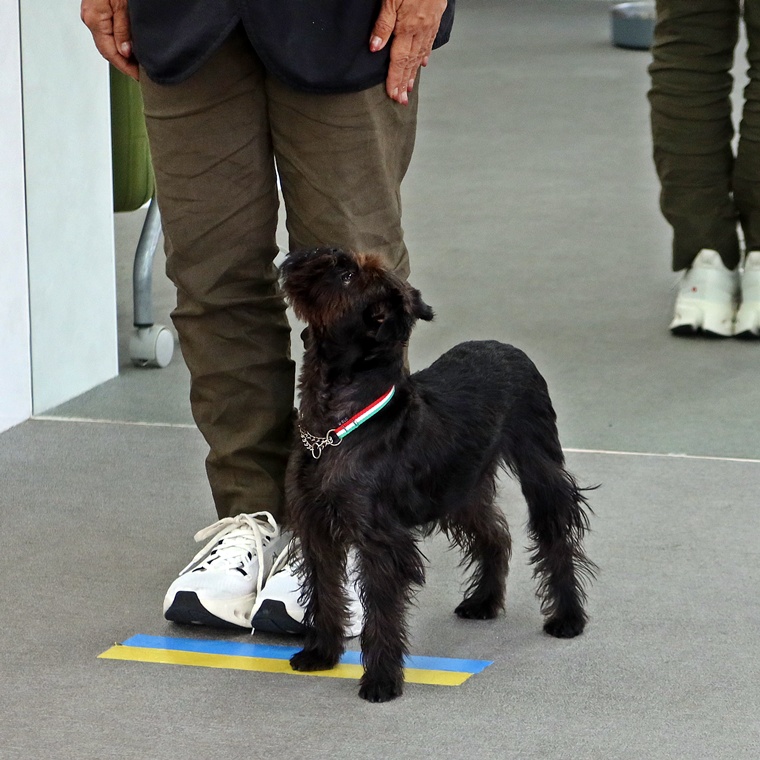
伏臥と立止の課目については、姿勢の維持や指導手への集中が安定しており、良い状態で作業を進められています。今後は、現在の安定した実行性を維持しながら、課目終了時の脚側停座の位置や体の向きなど、細かな部分の精度を高めていくことが課題です。
伏臥や立止そのものが正確に実行できていても、最後の脚側停座でポジションが不安定になると、課目全体の完成度に影響しますので、終了まで集中を維持し、正しい位置で停座できるようにしていきましょう。
特に、脚側停座への入り方や指導手との位置関係を丁寧に確認し、正しいポジションで停座できた際には、一貫した基準でフィードバックすることが大切です。招呼では反応速度の改善を、伏臥と立止では現在の安定性を維持しながら脚側停座の精度向上を目指し、それぞれの課目の完成度を更に高めていきましょう。

コメント