オビディエンス基礎トレーニング
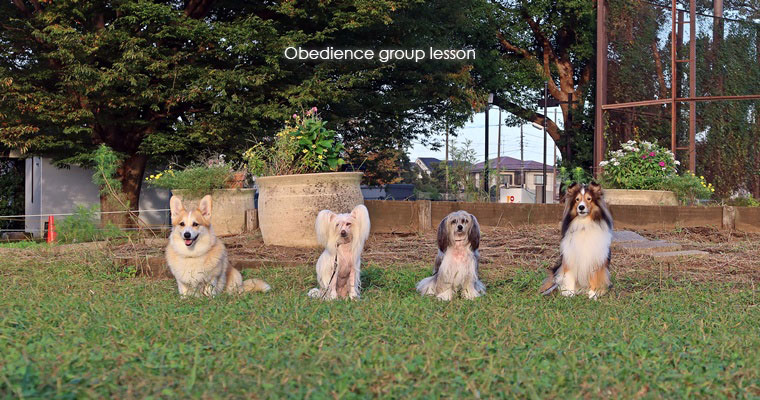
今日のオビディエンスグループレッスンに参加されたのは、パコ君・レティちゃん・ウィル君・アーシャちゃんです。それぞれの課題に対しての取り組みを行いました。
パコ君
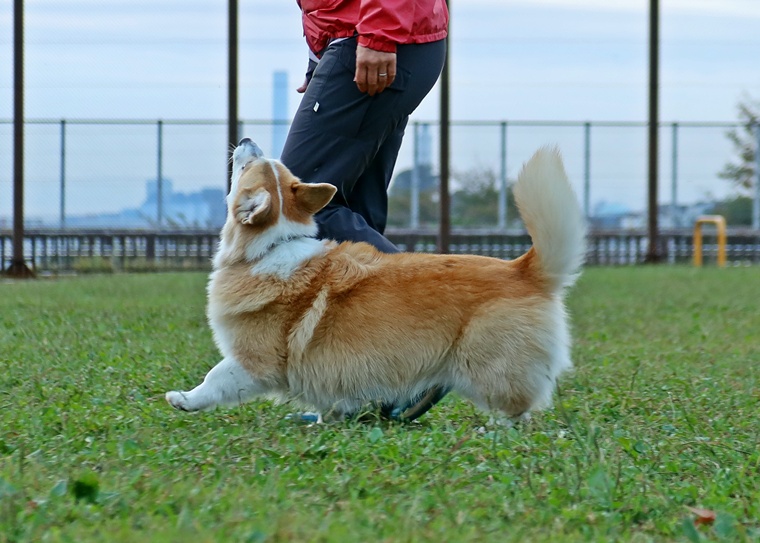
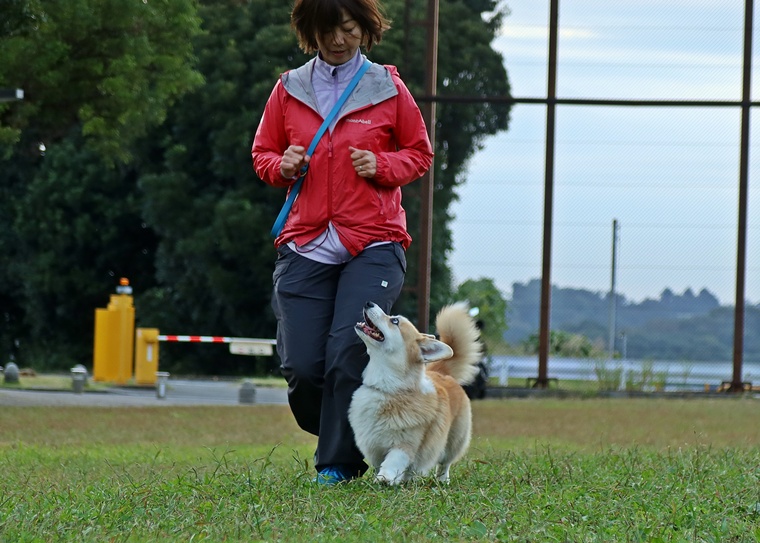
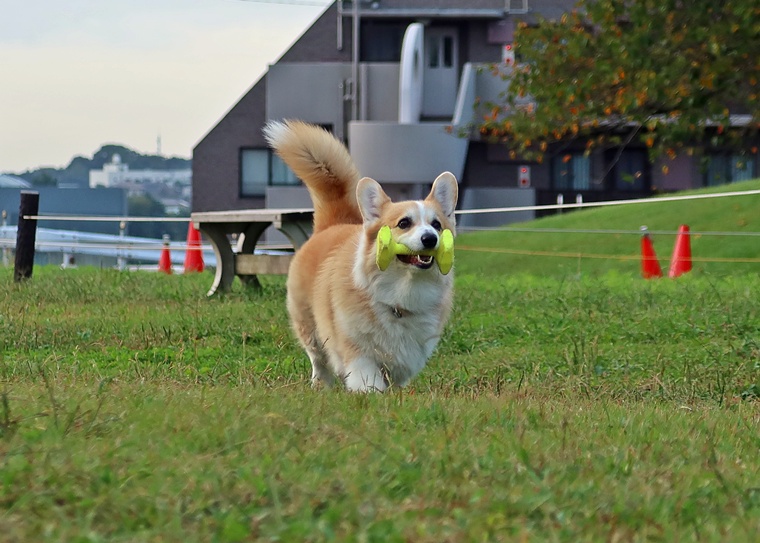
パコ君は、脚側行進の精度を更に高めるために、基礎段階へ戻しながら、正しい脚側位置と指導手への集中力を維持するトレーニングを継続しています。脚側行進は単独の課目としてだけではなく、多くの課目の基本となる重要な動きです。そのため、脚側行進の段階で集中力や同調性が低下してしまうと、その後の課目の実行性にも影響することになります。特に、パコ君の集中が低下した状態のまま脚側行進を継続するのではなく、短い距離でも正しい動きを維持できたことをシッカリ誉め、指導手に意識を向けて動くことへの期待感を高めていきましょう。
行進中の伏臥については、コマンドに対する反応速度を高めることが今後の課題です。現在取り組んでいる基礎トレーニングの中で、1回のコマンドに対して迷わず伏臥を実行できるようにし、正しい反応を確実に強化していく必要があります。また、指導手の歩度やコマンドを出すタイミングを一定に保ち、パコ君がコマンドそのものを理解して素早く反応できるようにしていきましょう。反応が不安定な状態で難易度を上げるのではなく、確実に成功できる条件を維持しながら、少しずつ実際の課目に近い形へステップアップしていくことが重要です。
遠隔の立止から伏臥についても、コマンドに反応してその場で正しく伏臥することを目標に、ワンポイントの基礎トレーニングを取り入れていきましょう。特に、伏臥する際に前方へ移動してしまわないよう、まずは近い距離で正しい動作を確認し、その場で伏臥できた瞬間を適切なタイミングで誉めることが大切です。距離を延ばすことを優先せず、立止の位置から動かずに伏臥するという動作の理解を深め、確実性が高まってから段階的に距離を延ばしていきましょう。今後も、脚側行進の集中力と正しい姿勢の維持を基本としながら、行進中の伏臥の反応速度、遠隔の立止から伏臥への正確な動作をそれぞれ丁寧に強化し、課目全体の完成度を高めていきましょう。
レティちゃん
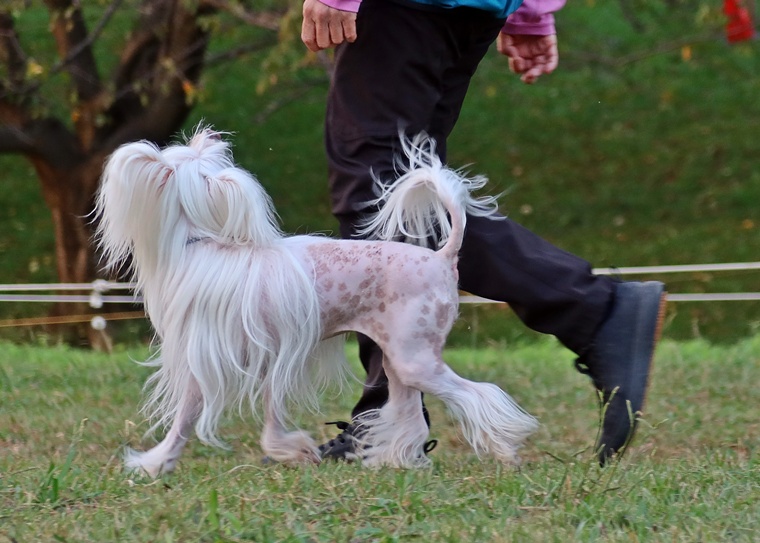
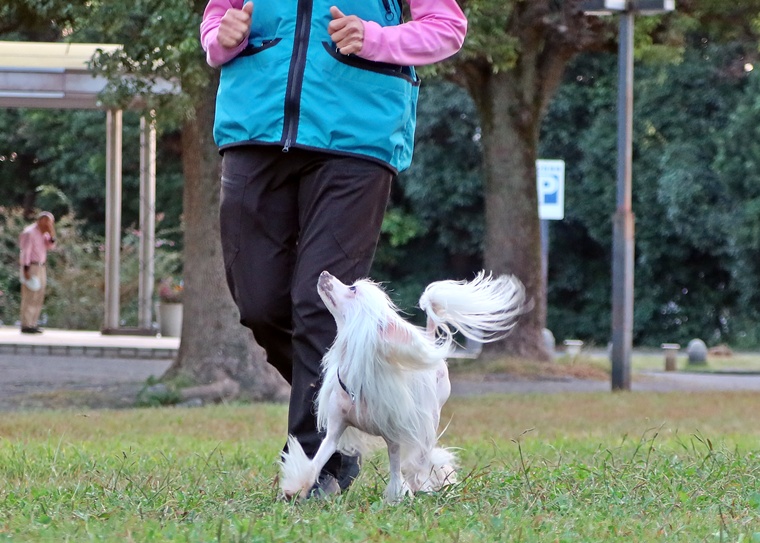
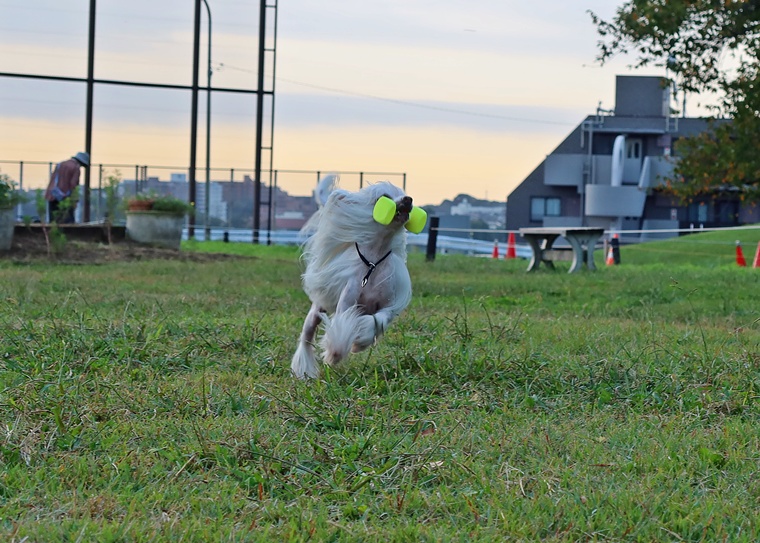
レティちゃんの脚側行進については、常歩のスタート時の姿勢と脚側位置、常歩から速歩へ移行するターンの際のポジション、速歩中の姿勢の維持、そして課目終了時の脚側停座での被りの修正が、現在の主な課題となっています。それぞれの動きについて、指導手がレティちゃんの姿勢や脚側位置をシッカリ観察し、何が正しい動きなのかという基準を明確にしながら、トレーニングを進めていくことが重要です。
特に、常歩のスタート時に正しい姿勢と集中を維持できているかは、その後の脚側行進全体の精度にも影響します。最初の1歩から丁寧に確認し、良い動きに対して適切なタイミングでフィードバックを行っていきましょう。また、常歩から速歩へ移行するターンでは、指導手の動きや歩度の変化に対して、レティちゃんが正しい脚側位置を維持しながら同調できているかを確認する必要があります。速歩中の姿勢についても、スピードが上がることで脚側位置が変化しないように注意し、課目終了時の脚側停座では、指導手に対して被り気味にならず、正しい位置と体の向きで停座できるように修正していきましょう。
これらの課題は、それぞれを個別に確認するだけではなく、脚側行進のスタートから終了まで、一貫した基準で評価することが大切です。指導手自身がレティちゃんの動きを正確に観察し、修正すべきポイントと誉めるべきポイントを明確にしながら、課目全体の完成度を高めていきましょう。
伏臥のコマンドが伴う課目については、前回のレッスンあたりから、気温の低下に伴って肘が浮く傾向が見られるようになっています。寒さや地面の状態によって伏臥姿勢の維持が難しくなる場合もありますので、単に姿勢を修正することだけを優先せず、レティちゃんの体調や環境条件にも十分に配慮しながら取り組む必要があります。
まずは無理なく正しい伏臥姿勢を維持できる条件を整え、肘を地面につけた安定した姿勢をシッカリ誉めながら、少しずつ維持時間や実行の確実性を高めていきましょう。今後は、脚側行進における細かな姿勢やポジションの修正を指導手が一貫した基準で進めるとともに、伏臥については季節や環境の変化に配慮しながら、無理のない形で課目の精度と安定性を高めていきましょう。
ウィル君
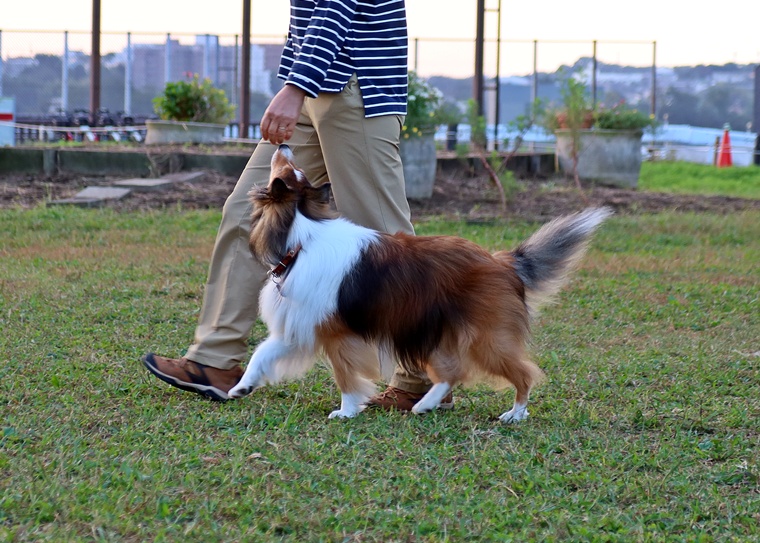
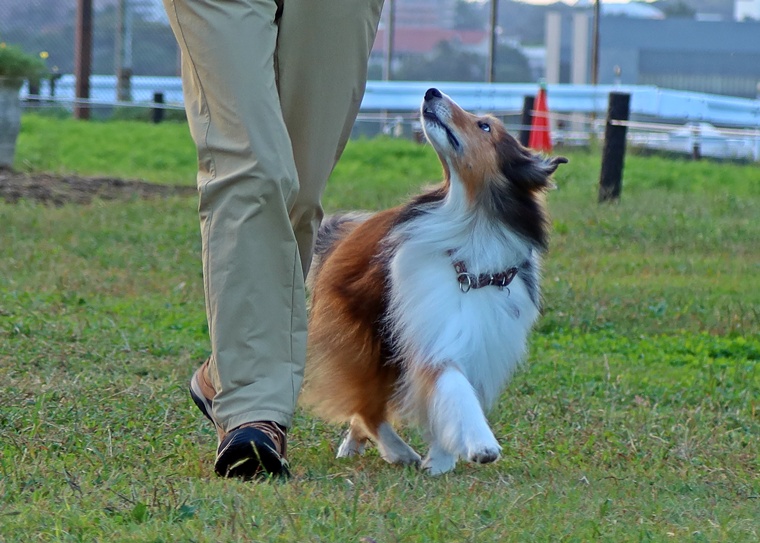
ウィル君の脚側行進については、スタート時に指導手への視線をシッカリ維持できていると、本来の集中力と同調性を発揮し、安定した脚側行進ができています。しかし、最初の1歩目をスムーズに踏み出せない場合には、その後の集中力を維持することが難しくなり、右屈折やターンの際に脚側位置が膨らむなど、動きの精度にも影響が出ています。
そのため、脚側行進全体の距離やコースを優先するのではなく、まずは脚側停座からスタートする際の視線と姿勢を確認し、指導手への意識を維持した状態で正しい1歩目を踏み出せるようにしていきましょう。
特に、スタート時の集中が不十分なまま歩き始めてしまうと、その後の屈折やターンで修正が必要になる場面が増えてしまいます。最初の1歩の基準を明確にし、正しい動きができた瞬間を適切なタイミングで誉めることで、ウィル君本来の脚側行進を安定して引き出せるようにしていくことが大切です。
行進中の伏臥については、現時点では声符だけでの実行性が十分に安定しているとは言えません。そのため、課目の形を優先してミスを繰り返すのではなく、ウィル君が確実に伏臥を実行できる条件を整え、正しい反応を積み重ねていく必要があります。特に、コマンドに対する反応が曖昧な状態で難易度を上げてしまうと、実行性の低下やコマンドへの迷いにつながる可能性がありますので、必要に応じて基礎段階へ戻し、1回のコマンドで確実に伏臥できることを優先していきましょう。また、後半に行う速歩行進中の作業については、常歩以上に指導手との同調性やコマンドへの反応が求められます。現段階では、速歩での作業を成立させることだけを目標にするのではなく、ウィル君が確実にコマンドを理解して実行できるよう、指導手の歩度やコマンドのタイミングを含めて、より慎重にトレーニングを組み立てていきましょう。
遠隔の立止から伏臥についても、距離を延ばすことを優先せず、現在取り組んでいる距離で確実に実行できることを目標にして下さい。立止の姿勢から、その場で迷わず伏臥するという動作を安定させ、成功率が十分に高まってから次の段階へ進むことが重要です。今後は、脚側行進の最初の1歩における集中力と正しい姿勢の維持を基本としながら、行進中の伏臥や速歩行進中の作業、遠隔の立止から伏臥についても、ミスを繰り返させずに確実な成功体験を積み重ねることを優先し、課目全体の安定性と完成度を高めていきましょう。
アーシャちゃん
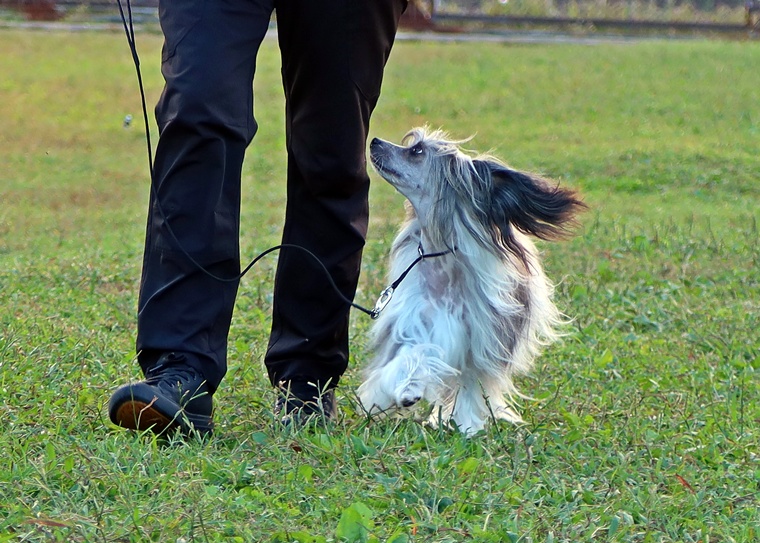
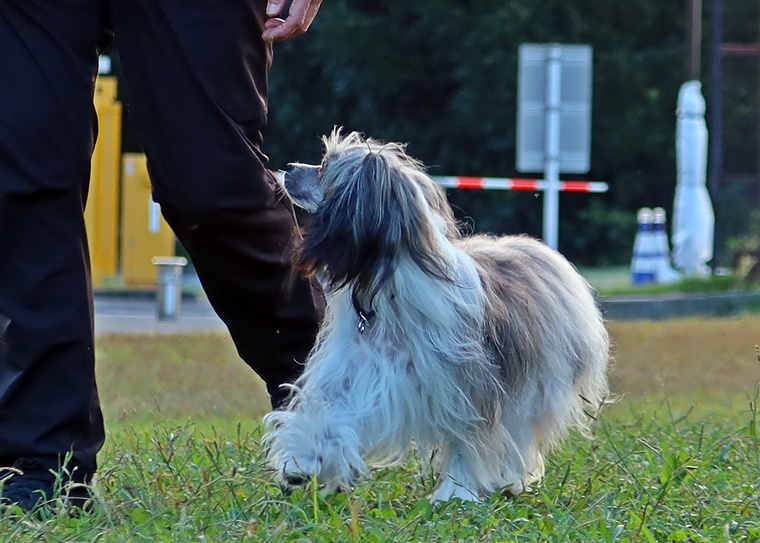
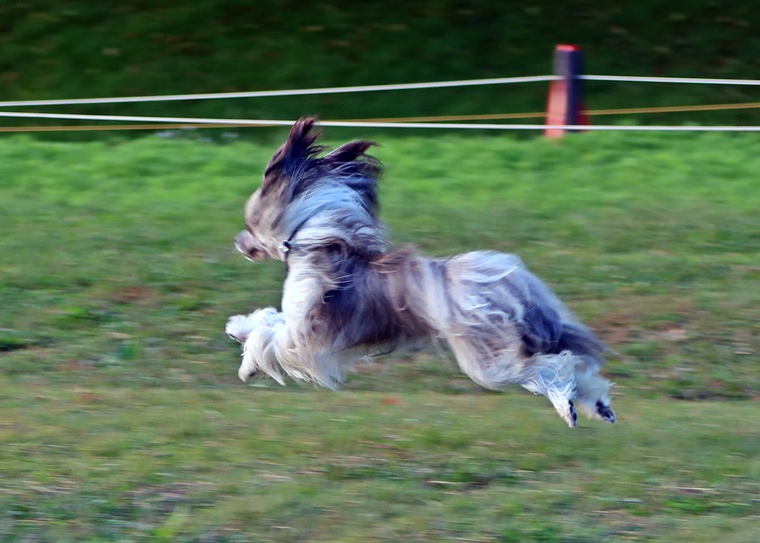
アーシャちゃんの脚側行進については、現在、脚側位置が少し遅れ気味になる傾向が見られますので、モチベーターの位置を変更しながら、正しいポジションを維持できるようにトレーニングを進めていきましょう。モチベーターの位置によって、アーシャちゃんの視線や体の向き、脚側位置にも変化が生じますので、単に前方への意欲を高めるのではなく、指導手との正しい位置関係を維持しながら同調できるようにすることが大切です。
特に、モチベーターの位置を変更した際には、アーシャちゃんの動きを良く観察し、正しい脚側位置で歩けている瞬間を適切なタイミングで誉めることで、遅れ気味になるポジションの修正につなげていきましょう。
脚側停座については、これまでのトレーニングによって安定したポジションが維持できていますので、現在の良い状態を崩さないように、引き続き同じ基準で強化していきましょう。
脚側行進のポジションを修正することと、脚側停座の正しい位置を維持することは、それぞれの課題として整理し、アーシャちゃんが迷わず正しい姿勢を選択できるようにしていく必要があります。
また、伏臥と立止については、課目間の切り返しを行うことで集中が途切れ、その後の脚側停座の位置や姿勢にも影響が出る可能性があります。状況によっては、課目の切り返しを繰り返して対応力を高めることよりも、まずは切り返しを行わない条件で、それぞれの課目を確実に実行し、脚側停座の位置を安定させることを優先していきましょう。
特に、課目終了後の脚側停座まで集中を維持し、正しい位置で停座できることをシッカリ強化することで、課目全体の完成度を高めていくことができます。

コメント