コマンドの基礎トレーニング
今日のはる君のレッスンでは、前回のレッスンで行ったモチベーターレベルをアップした中でのコマンドの基礎トレーニングを行いました。
脚側停座と脚側行進
はる君は、モチベーターへの期待が高まると、トレーニングにも意欲的に取り組めます。導入段階では、その期待が強い分、視線がモチベーターに向き、脚側停座で飼い主さんとのアイコンタクトを保ちにくくなる場面もあります。
まずは脚側停座(飼い主さんの横で座る姿勢)で、はる君が飼い主さんを見上げ、目が合った瞬間にモチベーターを与える練習から。最初は一瞬でも目が合えば十分です。視線が飼い主さんに向いた直後に与えることで、どの行動が報酬につながったのかを分かりやすく伝えます。
飼い主さんも、はる君の視線が切り替わる瞬間をよく見て、モチベーターを渡すタイミングをつかんでみてください。目を合わせる反応が安定してきたら、アイコンタクトを保つ時間を少しずつ延ばし、脚側停座で飼い主さんに意識を向け続けられるようにしていきましょう。
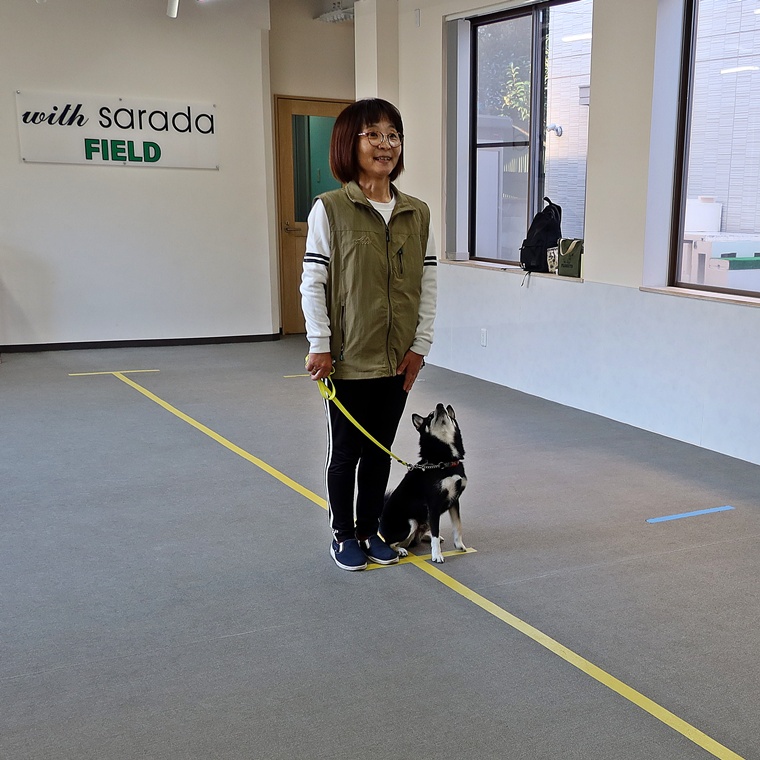
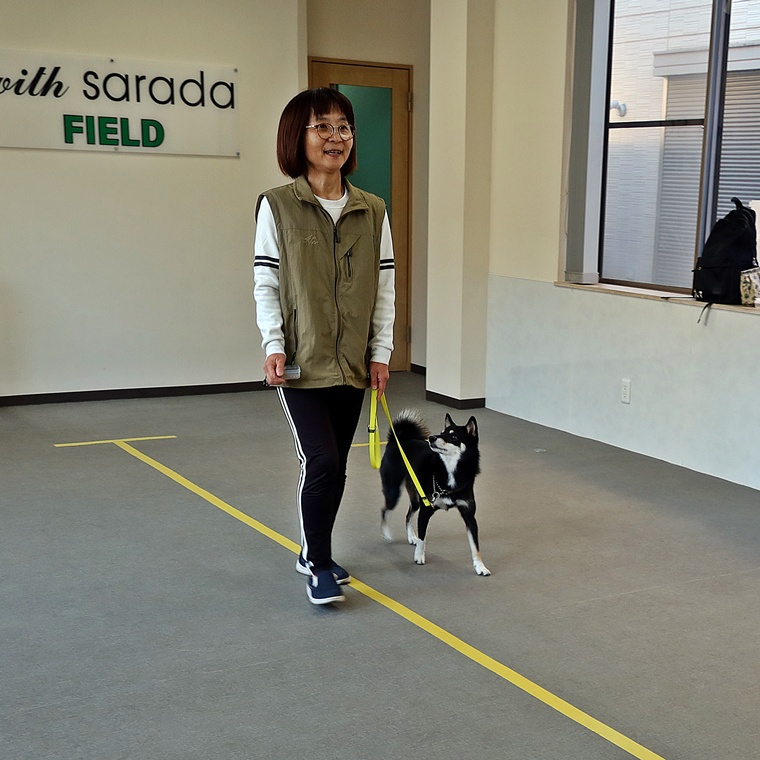
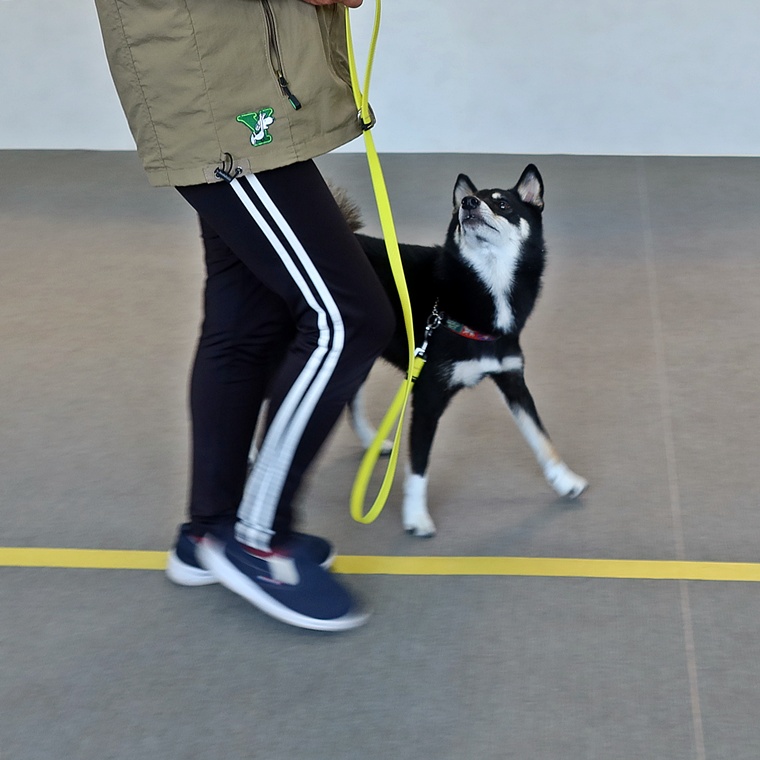
指導手の基本姿勢への意識は、以前よりも定着してきました。普段の練習では、その意識を引き続き大切にしていきましょう。意欲が高まっている今、脚側停座では、はる君が回り込んだり、座る位置がずれたりする場面があります。そこで、練習の中ではあえて指導手の姿勢を崩し、立ち方が変わっても、はる君自身が正しい脚側ポジションを取れるかを確認します。
目指すのは、指導手の姿勢が変わっても、1度のコマンドで正しい位置に停座できること。回り込み方や座った位置を確認しながら、脚側停座の正確さを高めていきましょう。
招呼・伏臥・立止
招呼
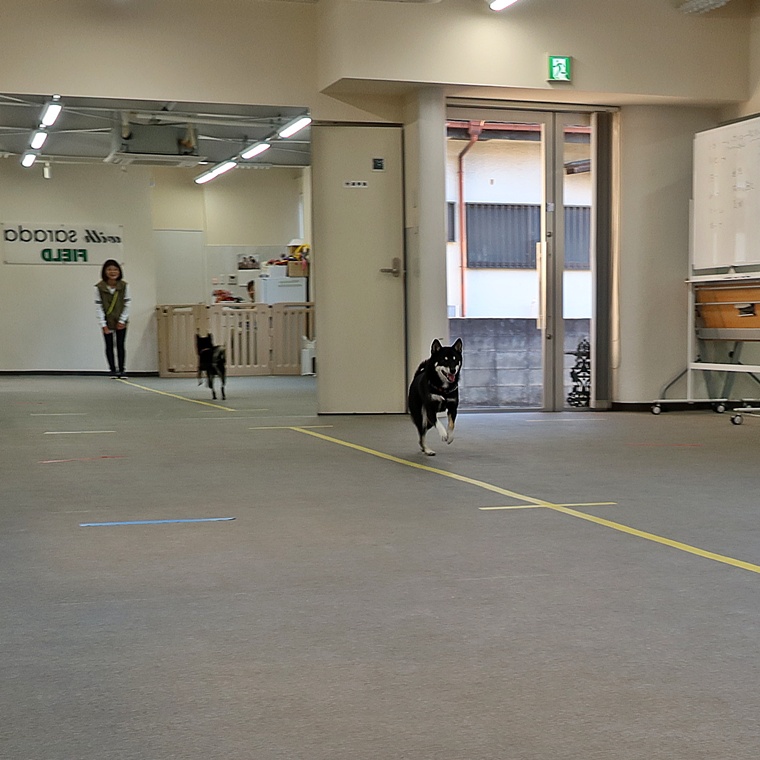
呼び戻しの課題に取り組み、モチベーターを変更したことで、はる君の招呼への反応は良くなってきました。今の反応を維持しながら、次は指導手のもとへ戻ってから、正しい脚側ポジションに入り、停座するまでの動きをスムーズに。戻ってきた時点で区切らず、脚側停座までを一連の動きとして練習していきましょう。
伏臥
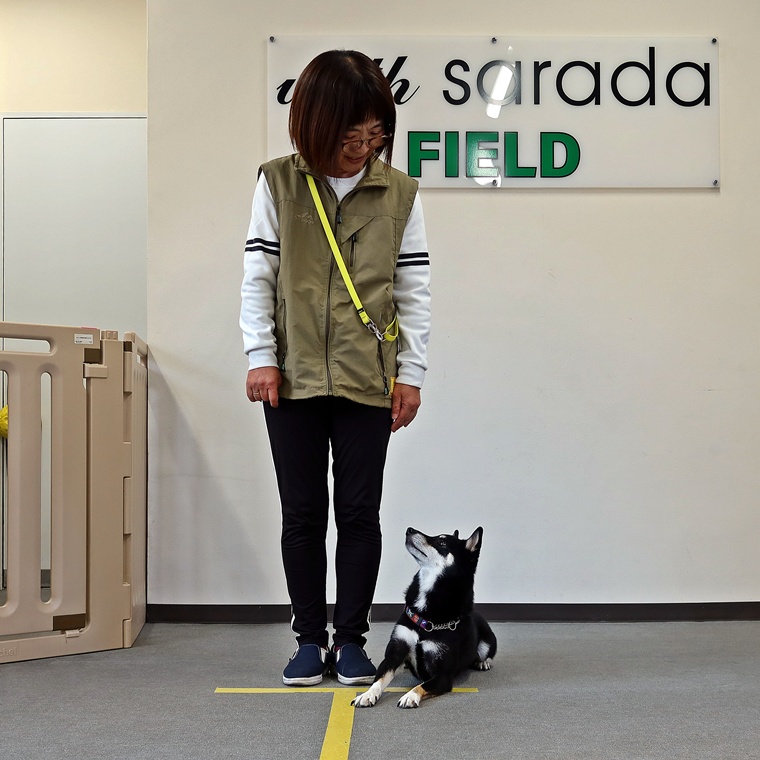
現在は、伏臥の姿勢に移る際にハンドシグナルが必要です。次のステップでは、声符(声で出すコマンド)を先に伝え、はる君の反応を見ながら手の動きを少しずつ減らしていきます。最終的には、指導手が手を動かさなくても、声符だけで伏臥できることが目標です。
立止
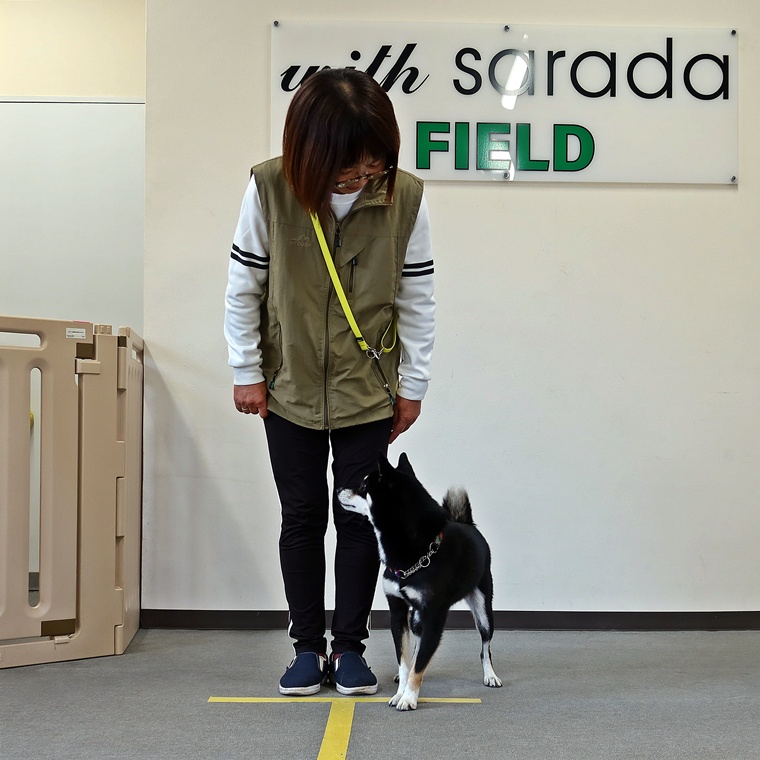
立止では、立ったあとの姿勢の維持がまだ不安定です。今の段階では、立止の姿勢を取ったら毎回手でサポートし、その位置で立ち続けることを教えていきましょう。立つ動作と、立った姿勢を保つことを一つずつ確認しながら、姿勢の維持を安定させていきます。

コメント